Floyd-Warshall — All-pairs shortest path qua DP-on-graph
All-pairs shortest path — Floyd-Warshall: 3 nested loop O(V³), 5 dòng code, hỗ trợ negative edge, detect negative cycle. Dùng cho transitive closure và flight cost.
TL;DR: Floyd-Warshall tìm đường ngắn nhất giữa mọi cặp đỉnh (all-pairs shortest path) bằng quy hoạch động (DP), trong đó chiều thứ ba là "đỉnh trung gian k": thử từng đỉnh k làm trạm trung gian, cập nhật dist[i][j] = min(dist[i][j], dist[i][k] + dist[k][j]) cho mọi cặp (i, j). Ba vòng lặp lồng nhau, O(V³) time, O(V²) space, lõi chỉ vài dòng code. So với chạy Dijkstra V lần, nó xử lý được cạnh âm, code đơn giản hơn, và tốt hơn khi graph dense hoặc V nhỏ (dưới 500). Phát hiện negative cycle bằng cách kiểm tra dist[i][i] < 0 sau khi chạy xong.
Dijkstra tìm đường ngắn nhất từ một source đến mọi vertex trong O((V+E) log V). Bellman-Ford làm tương tự nhưng xử lý được cạnh âm, trong O(V × E). Nhưng cả hai chỉ giải single-source shortest path, tức từ một đỉnh đến tất cả các đỉnh còn lại.
Nhiều bài toán thực tế cần all-pairs shortest path, tức đường ngắn nhất giữa mọi cặp vertex. Ví dụ: datacenter cần bảng độ trễ giữa tất cả các node; sàn forex cần tỷ giá đổi tốt nhất giữa mọi cặp tiền tệ; social network cần biết user nào đến được user nào. Một cách giải là chạy Dijkstra V lần, tổng O(V × (V+E) log V). Cách khác là Floyd-Warshall: 3 vòng lặp lồng nhau, O(V³), code vài dòng, xử lý cạnh âm sẵn.
Bài này dạy Floyd-Warshall: DP theo đỉnh trung gian k, vì sao cập nhật tại chỗ trên mảng 2D vẫn đúng, khi nào chọn FW thay cho V × Dijkstra, và biến thể transitive closure (bao đóng bắc cầu).
1. Hình dung: Bảng khoảng cách thành phố
Hình dung bạn có bảng khoảng cách trực tiếp giữa các thành phố: Hà Nội → TP.HCM 1700 km (đường bộ, số làm tròn), Hà Nội → Đà Nẵng 800 km, Đà Nẵng → TP.HCM 950 km.
Câu hỏi: đi từ Hà Nội đến TP.HCM có ngắn hơn nếu ghé Đà Nẵng không? Kiểm tra: dist[HN][DN] + dist[DN][HCM] = 800 + 950 = 1750 > 1700, không ngắn hơn.
Lặp lại phép kiểm tra này với mọi thành phố trung gian c, cho mọi cặp (a, b): nếu dist[a][c] + dist[c][b] < dist[a][b] thì cập nhật. Thử hết mọi c, ta được bảng khoảng cách tốt nhất giữa mọi cặp thành phố. Đó chính là Floyd-Warshall.
| Bảng khoảng cách thành phố | Floyd-Warshall |
|---|---|
| Thành phố | Vertex |
| Khoảng cách trực tiếp a → b | Edge weight ban đầu |
| Thành phố trung gian c | Đỉnh trung gian k |
| Kiểm tra đi qua c có ngắn hơn không | Công thức chuyển dp[i][k] + dp[k][j] < dp[i][j] |
| Bảng khoảng cách tốt nhất cuối cùng | dist[i][j] sau V vòng lặp |
Floyd-Warshall là "thử mọi vertex k làm trạm trung gian, rồi cập nhật bảng khoảng cách". Thử hết V vertex xong, mọi cặp (i, j) đã có đường ngắn nhất.
2. DP formulation — Intermediate vertex k
2.1 State definition
Định nghĩa dp[k][i][j] là độ dài đường ngắn nhất từ i đến j mà chỉ dùng các vertex trong tập {0, 1, ..., k} làm đỉnh trung gian (đỉnh trung gian là đỉnh đi ngang qua, không phải điểm đầu hay điểm cuối).
Base case (k = -1, không có intermediate):
dp[-1][i][j]= weight của edge trực tiếpi → j(vô cùng nếu không có cạnh).dp[-1][i][i] = 0cho mọii.
Công thức chuyển (thêm vertex k vào tập đỉnh trung gian):
dp[k][i][j] <- min(
    dp[k-1][i][j],                    -- không đi qua k
    dp[k-1][i][k] + dp[k-1][k][j]    -- đi qua k
)
Final answer: dp[V-1][i][j] cho mọi cặp (i, j).
2.2 Space optimization — 2D in-place
Mảng 3D dp[V][V][V] tốn O(V³) bộ nhớ. Ta thu gọn được về 2D:
dp[i][j] <- min(dp[i][j], dp[i][k] + dp[k][j]) -- cập nhật in-place
Vì sao cập nhật tại chỗ (in-place) vẫn đúng? Khi cập nhật dp[i][j] với đỉnh trung gian k, ta dùng dp[i][k] và dp[k][j]. Vậy các giá trị này có bị đổi ngay trong vòng lặp k hiện tại không?
- (Giả sử không có negative cycle.)
dp[k][k]là đường ngắn nhất từ k về k qua các đỉnh trung gian trong tập{0..k}. Path đơn giản nhất là đứng yên tại k (độ dài 0), nêndp[k][k] = 0và không đổi khi thêm k vào tập đỉnh trung gian. dp[i][k]là path từ i đến k qua các đỉnh trung gian trong{0..k}. Nếu cập nhậtdp[i][k]theo công thức trên:min(dp[i][k], dp[i][k] + dp[k][k]) = min(dp[i][k], dp[i][k] + 0) = dp[i][k], tức không đổi.dp[k][j]cũng không đổi, lý do tương tự.
Vậy dp[i][k] và dp[k][j] giữ nguyên giá trị của bước k-1 dù cập nhật tại chỗ, nên thuật toán 2D cho kết quả đúng.
3. Pseudocode
FloydWarshall(G, n):
    -- Khởi tạo ma trận khoảng cách từ ma trận kề
    dist[0..n-1][0..n-1] <- G   -- sao chép trọng số cạnh
    dist[i][i] <- 0  với mọi i
    dist[i][j] <- INF nếu không có cạnh i->j

    -- Vòng lặp chính: thử từng đỉnh k làm trung gian
    for k <- 0 đến n-1:
        for i <- 0 đến n-1:
            for j <- 0 đến n-1:
                if dist[i][k] = INF hoặc dist[k][j] = INF:
                    continue          -- không thể đi qua k
                if dist[i][k] + dist[k][j] < dist[i][j]:
                    dist[i][j] <- dist[i][k] + dist[k][j]

    -- Phát hiện chu trình âm
    for i <- 0 đến n-1:
        if dist[i][i] < 0:
            báo lỗi "Có chu trình âm"

    return dist
Time: O(V³) Space: O(V²)
Ba vòng for lồng nhau, mỗi vòng chạy V lần, nên V × V × V; cách đếm này giống bài Lặp lồng nhau.
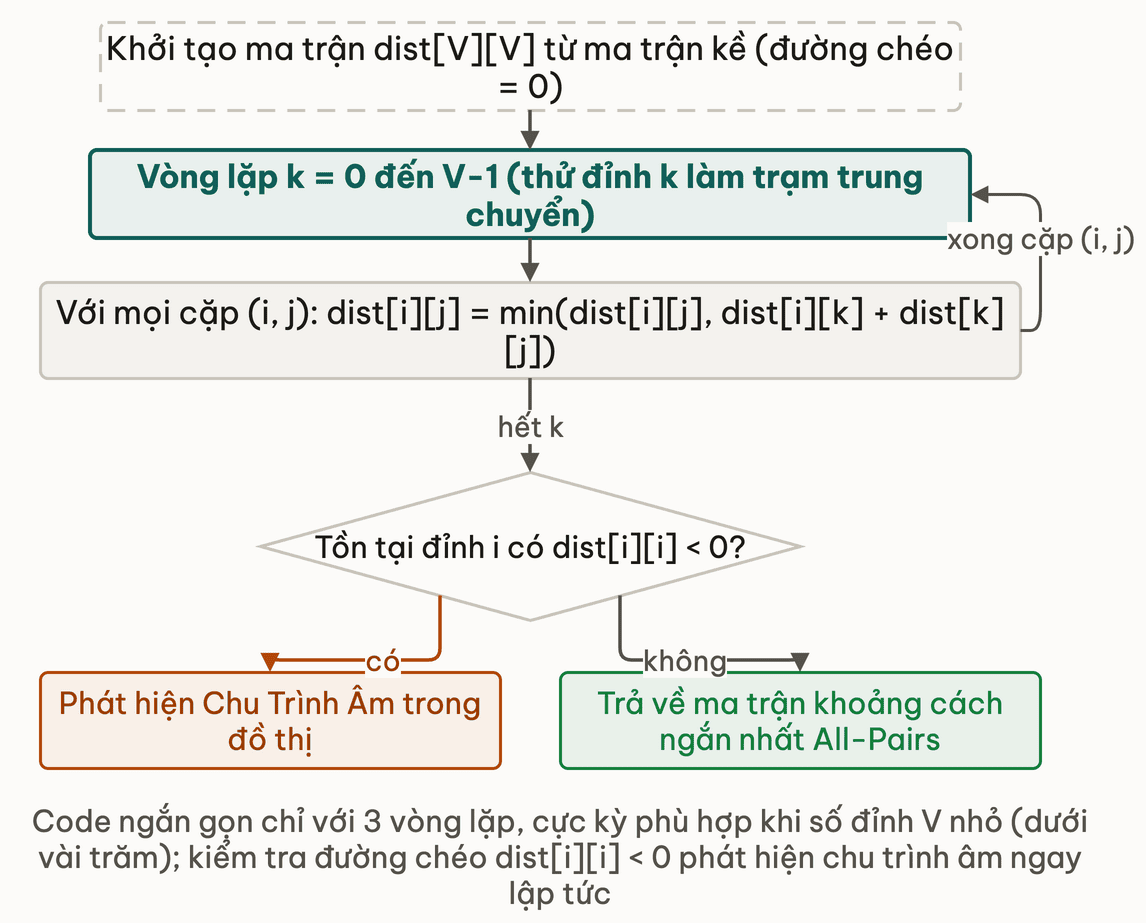
3.1 Trace ví dụ — graph 4 vertex
Graph directed weighted:
     0    1    2    3
0  [ 0,   3,  INF,  7]
1  [INF,  0,   4, INF]
2  [ 2, INF,   0, INF]
3  [INF,  1,  INF,  0]
Edges: 0→1 w3, 0→3 w7, 1→2 w4, 2→0 w2, 3→1 w1.
Sau k=0 (thêm vertex 0 làm intermediate):
dist[2][1]: hiện INF. Qua 0:dist[2][0] + dist[0][1] = 2 + 3 = 5. Cập nhật 5.dist[2][3]: hiện INF. Qua 0:dist[2][0] + dist[0][3] = 2 + 7 = 9. Cập nhật 9.
Sau k=1 (thêm vertex 1):
dist[0][2]: hiện INF. Qua 1:dist[0][1] + dist[1][2] = 3 + 4 = 7. Cập nhật 7.dist[3][2]: hiện INF. Qua 1:dist[3][1] + dist[1][2] = 1 + 4 = 5. Cập nhật 5.
Sau k=2 (thêm vertex 2):
dist[1][0]: hiện INF. Qua 2:dist[1][2] + dist[2][0] = 4 + 2 = 6. Cập nhật 6.dist[3][0]: hiện INF. Qua 2:dist[3][2] + dist[2][0] = 5 + 2 = 7. Cập nhật 7.dist[1][3]: hiện INF. Qua 2:dist[1][2] + dist[2][3] = 4 + 9 = 13. Cập nhật 13.
Sau k=3 (thêm vertex 3):
dist[0][1]: hiện 3. Qua 3:dist[0][3] + dist[3][1] = 7 + 1 = 8. Giữ 3.dist[2][1]: hiện 5. Qua 3:dist[2][3] + dist[3][1] = 9 + 1 = 10. Giữ 5.
Kết quả cuối:
     0    1    2    3
0  [ 0,   3,   7,   7]
1  [ 6,   0,   4,  13]
2  [ 2,   5,   0,   9]
3  [ 7,   1,   5,   0]
Không có dist[i][i] < 0 → không có negative cycle.
4. Complexity
| Time | Space | |
|---|---|---|
| Floyd-Warshall | O(V³) | O(V²) |
| V × Dijkstra (binary heap) | O(V × (V+E) log V) | O(V+E) |
| V × Bellman-Ford | O(V² × E) | O(V) |
O(V³) từ đâu ra? 3 vòng lặp lồng nhau, mỗi vòng chạy V lần, tổng V × V × V thao tác, mỗi thao tác O(1).
Bộ nhớ O(V²): chỉ cần ma trận dist[V][V].
Khi nào Floyd-Warshall thắng V × Dijkstra?
- Dense graph (E ≈ V²): V × Dijkstra dùng binary heap = O(V × V² log V) = O(V³ log V), chậm hơn FW (Dijkstra bản mảng O(V²) mỗi lần thì cùng bậc V³).
- V nhỏ (dưới 500): V³ = 125 triệu thao tác, chạy trong vài trăm mili giây.
- Có cạnh âm: Dijkstra sai, FW xử lý được.
- Code đơn giản hơn nhiều: vài dòng lặp, thay vì Dijkstra cộng thêm vòng lặp ngoài và các biến phụ.
Khi nào V × Dijkstra thắng?
- Sparse graph (E nhỏ hơn nhiều so với V²): O(V × (V+E) log V) nhỏ hơn hẳn O(V³).
- V lớn (vượt 500-1000): V³ trở nên quá đắt.
- Không có cạnh âm.
5. Floyd-Warshall vs V × Dijkstra
| Tiêu chí | Floyd-Warshall | V × Dijkstra |
|---|---|---|
| Time | O(V³) | O(V × (V+E) log V) |
| Space | O(V²) | O(V+E) mỗi lần chạy |
| Cạnh âm | Xử lý được | Sai |
| Phát hiện negative cycle | Có (dist[i][i] âm) | Không |
| Độ phức tạp của code | Vài dòng lặp | Phức tạp hơn |
| Hợp với | Graph dense hoặc nhỏ | Graph sparse hoặc lớn |
6. Variants
6.1 Transitive closure — Warshall's algorithm
Thay vì tìm đường ngắn nhất, đôi khi chỉ cần biết "có path từ i đến j không?". Khi đó dùng ma trận boolean:
Warshall(reach, n):
    -- reach[i][j] = true nếu j có thể tới từ i
    r[0..n-1][0..n-1] <- reach    -- sao chép

    for k <- 0 đến n-1:
        for i <- 0 đến n-1:
            for j <- 0 đến n-1:
                r[i][j] <- r[i][j] hoặc (r[i][k] và r[k][j])

    return r
Time: O(V³) Space: O(V²)
Dùng cho: kiểm tra đến được hay không trong graph có hướng, giải dependency, "bạn của bạn" trong social network.
6.2 Path reconstruction
Ghi thêm next[i][j], là vertex kế tiếp trên path từ i đến j:
-- Khởi tạo: next[i][j] = j nếu có cạnh trực tiếp, ngược lại = NIL
-- Trong vòng lặp chính, nếu cập nhật dist[i][j] qua k:
--   next[i][j] <- next[i][k]    -- đi qua k trước

-- Dựng lại path từ src đến dst:
GetPath(next, src, dst):
    if next[src][dst] = NIL: return []    -- không có đường
    path <- [src]
    cur <- src
    while cur != dst:
        cur <- next[cur][dst]
        path.append(cur)
    return path
Time: O(V) Space: O(V²) cho mảng next
6.3 Maximum bandwidth path
Thay vì tìm path có tổng nhỏ nhất, ta tìm path có "nút thắt cổ chai" (bottleneck) lớn nhất, tức path mà cạnh nhỏ nhất trên đó là lớn nhất có thể:
-- bandwidth[i][j] = băng thông tối đa trên path từ i đến j
-- Transition:
bandwidth[i][j] <- max(bandwidth[i][j],
                        min(bandwidth[i][k], bandwidth[k][j]))
Dùng cho: routing mạng theo băng thông, truyền tải điện với công suất tối đa.
7. Bẫy tổng hợp
Bẫy 1: Overflow khi cộng hai giá trị INF
-- BUG: dist[i][k] = INF, dist[k][j] = 5
-- INF + 5 tràn số -> số âm -> luôn nhỏ hơn dist[i][j] -> sai
if dist[i][k] + dist[k][j] < dist[i][j]:
    dist[i][j] <- dist[i][k] + dist[k][j]    -- dist matrix bị hỏng
-- CORRECT: kiểm tra trước khi cộng
if dist[i][k] = INF hoặc dist[k][j] = INF:
    continue    -- không thể đi qua k, bỏ qua
if dist[i][k] + dist[k][j] < dist[i][j]:
    dist[i][j] <- dist[i][k] + dist[k][j]
Time: O(V³) Space: O(V²)
Hoặc dùng kiểu số 64-bit cho toàn bộ ma trận dist để tránh hẳn overflow.
Bẫy 2: Quên kiểm tra negative cycle
-- BUG: trả về dist mà không kiểm tra
return dist
-- nếu có negative cycle, dist[i][i] < 0
-- caller dùng giá trị sai hoàn toàn mà không biết
Nếu graph có negative cycle, dist[i][i] sẽ thành số âm (thuật toán cứ giảm dist[i][i] qua cycle). Nơi nhận kết quả sẽ dùng giá trị sai hoàn toàn: cost âm vô nghĩa, routing chọn sai, NPC đi vòng mãi. Luôn kiểm tra dist[i][i] < 0 sau khi chạy xong.
Bẫy 3: Input matrix không init dist[i][i] = 0
-- BUG: caller truyền matrix với dist[i][i] = INF thay vì 0
-- Mọi path i -> ... -> i tính ra INF + something = sai
-- dist[i][j] với mọi j sẽ bị phình lên hoặc giữ INF
Floyd-Warshall dựa vào dist[i][i] = 0 làm trường hợp cơ sở, nghĩa là "đứng yên tại i thì cost bằng 0". Nếu khởi tạo sai, mọi path đi qua i làm đỉnh trung gian đều bị ảnh hưởng. Hãy kiểm tra input hoặc ép dist[i][i] = 0 ở bước khởi tạo.
8. Path reconstruction — pseudocode đầy đủ
Ghép mảng next ở mục 6.2 vào bản ở mục 3 như sau: khởi tạo next[i][j] = j với mỗi cạnh i → j, và ở dòng cập nhật dist[i][j] qua k thì thêm next[i][j] <- next[i][k]. Phần còn lại (vòng k, i, j, guard INF, kiểm tra dist[i][i] < 0) giữ nguyên, vẫn O(V³) time và O(V²) space.
9. Ứng dụng thực tế
Kỹ sư mạng, bảng độ trễ giữa mọi cặp node: datacenter cần bảng độ trễ giữa mọi cặp node để quyết định routing. Với V = 50 node, V³ = 125.000 thao tác, chạy chỉ cỡ trăm micro-giây đến vài mili-giây. Bảng dist[50][50] kết quả dùng làm bảng tra cho mọi request routing, khỏi tính lại mỗi lần.
Sàn forex, tỷ giá tốt nhất giữa mọi cặp: cần tỷ giá đổi tốt nhất giữa mọi cặp trong cỡ vài trăm đơn vị tiền tệ. Với trọng số -log(rate) như bài Bellman-Ford, tính trước toàn bộ bảng khoảng cách (mỗi lần tỷ giá đổi thì tính lại) rồi trả kết quả từ bộ nhớ. Nếu bảng tỷ giá có arbitrage thì graph có negative cycle và kết quả vô nghĩa, nên phải kiểm tra dist[i][i] < 0 trước.
Social network, transitive closure: "bạn của bạn", tức kiểm tra user A có đến được user B hay không. Dùng thuật toán Warshall trên một subgraph (V thường nhỏ sau khi lọc theo cộng đồng). Ứng dụng: gợi ý kết bạn, kiểm soát truy cập ("user này có thuộc team của người duyệt không?").
AI trên bản đồ game nhỏ: với lưới nhỏ V dưới 50, tính trước khoảng cách giữa mọi cặp một lần khi load map. NPC tra dist[current][target] trong O(1) cho mọi quyết định tìm đường, không cần chạy A* mỗi frame.
10. Đào sâu
Bài báo gốc:
- Floyd, R.W. (1962) — "Algorithm 97: Shortest Path", Communications of the ACM: bài báo gốc dài 1 trang mô tả thuật toán, một trong những bài báo ngắn nhất mà ảnh hưởng lớn trong khoa học máy tính.
- Warshall, S. (1962) — "A theorem on Boolean matrices", Journal of the ACM: bài báo gốc về transitive closure, xuất hiện cùng năm với bài của Floyd.
Sách tham khảo:
- Introduction to Algorithms (CLRS), Chapter 25.2 — Floyd-Warshall Algorithm: chứng minh đầy đủ vì sao thuật toán đúng, phân tích độ phức tạp, cách dựng lại path.
Bài liên quan trong khoá học:
- Bellman-Ford: đường đi ngắn nhất từ một đỉnh nguồn.
- Quy hoạch động (DP): công thức tối ưu con d[i][j] qua đỉnh k.
11. Tóm tắt
- Floyd-Warshall tìm đường ngắn nhất giữa mọi cặp đỉnh bằng DP theo đỉnh trung gian k:
dp[i][j] = min(dp[i][j], dp[i][k] + dp[k][j]), ba vòng lặp lồng nhau, O(V³) time, O(V²) space. - Cập nhật tại chỗ trên mảng 2D vẫn đúng vì
dp[i][k]vàdp[k][j]không đổi trong vòng lặp k (xuất phát từdp[k][k] = 0). - Xử lý được cạnh âm, phát hiện negative cycle bằng
dist[i][i] < 0. - FW thắng V × Dijkstra khi graph dense, V nhỏ (dưới 500), hoặc có cạnh âm. Biến thể Warshall dùng ma trận boolean cho transitive closure.
- Chặn INF trước khi cộng để không làm hỏng cả ma trận.
12. Tự kiểm tra
- Q1Trạng thái DP dp[k][i][j]: vì sao chiều thứ 3 là “đỉnh trung gian” chứ không phải “số cạnh đã dùng” như Bellman-Ford?
- Q2Vì sao thu gọn dp[k][i][j] từ 3D xuống 2D dp[i][j] và cập nhật tại chỗ vẫn cho kết quả đúng?
- Q3V × Dijkstra hay Floyd-Warshall: khi nào nên chọn Floyd-Warshall?
- Q4Floyd-Warshall xử lý được cạnh âm nhưng vẫn cần phát hiện negative cycle: kiểm tra ở đâu, và vì sao dist[i][i] phản ánh negative cycle?
- Q5Biến thể transitive closure: thay min/cộng bằng gì? Vì sao OR/AND là đủ?
- Q6Graph sparse 1000 vertex với 2000 cạnh: chọn Floyd-Warshall hay V × Dijkstra? Ước lượng số thao tác.
Bài tiếp theo: MST — Kruskal vs Prim
Bellman-Ford — Negative weight, detect negative cycle
Bài tiếpMinimum Spanning Tree — Kruskal vs Prim, cut property
Bài này có giúp bạn hiểu bản chất không?
Bài này đáng gửi cho bạn học cùng?
Copy link đã gắn nguồn — dán group, chat, hoặc LinkedIn.
Thảo luận & góp ý
Hỏi đáp về bài này